关于「Dummy-Robot」机械臂的一切
关于「Dummy-Robot」机械臂的一切
Author: kkl
该笔记目前处于积极开发阶段。
-> 先来个成品展示:
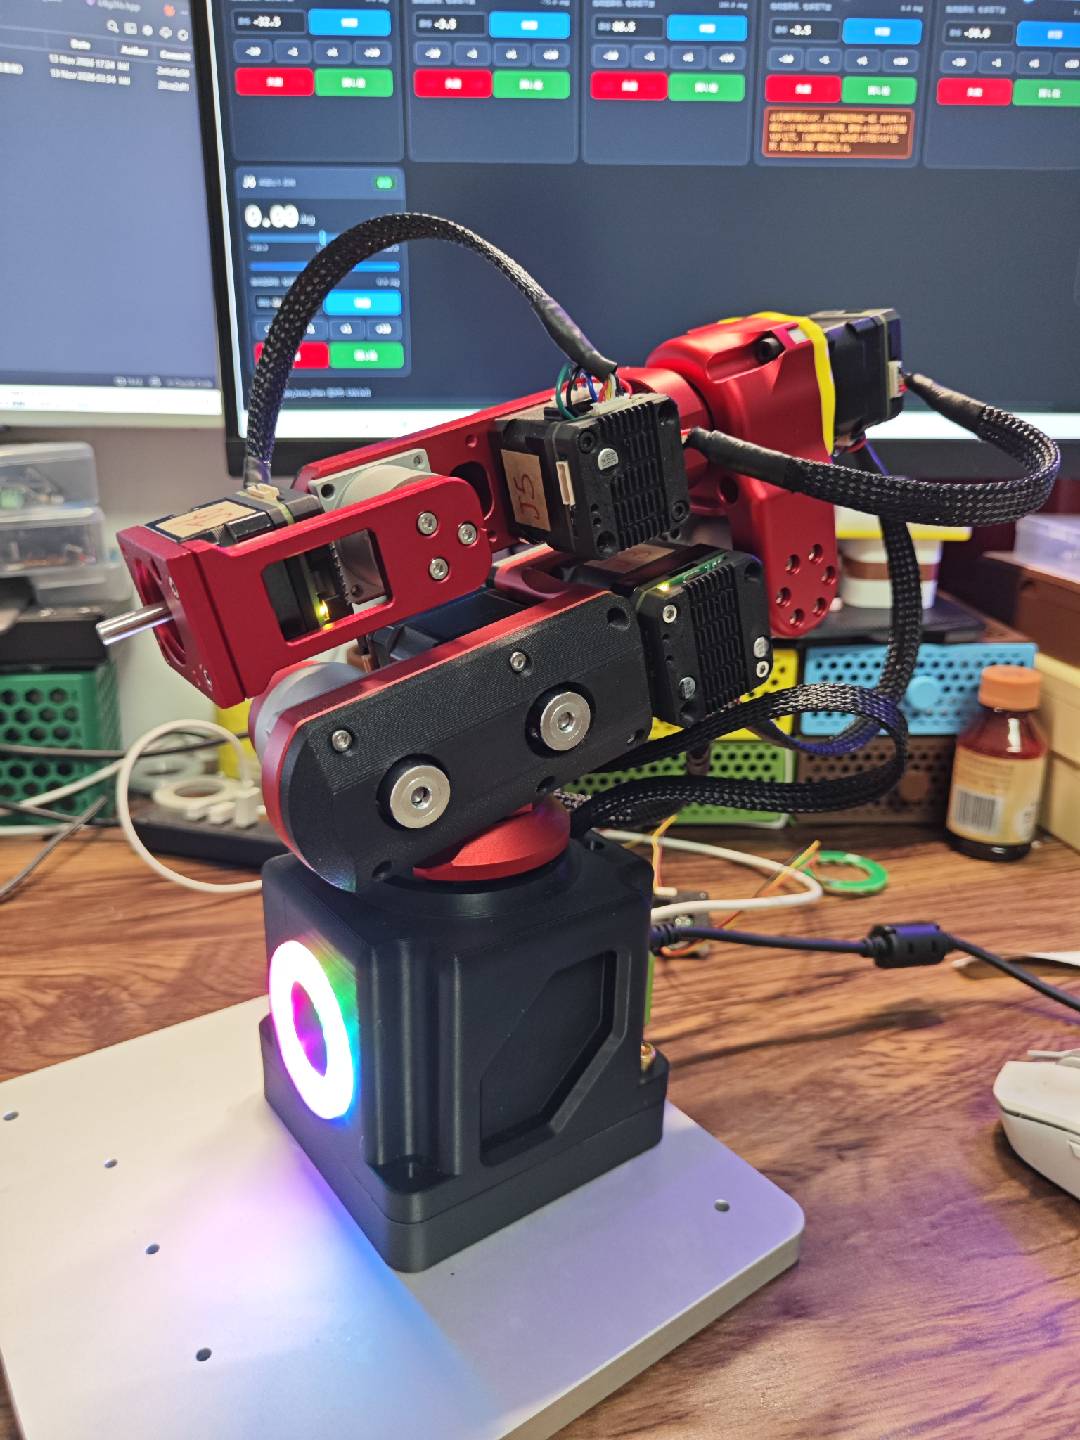
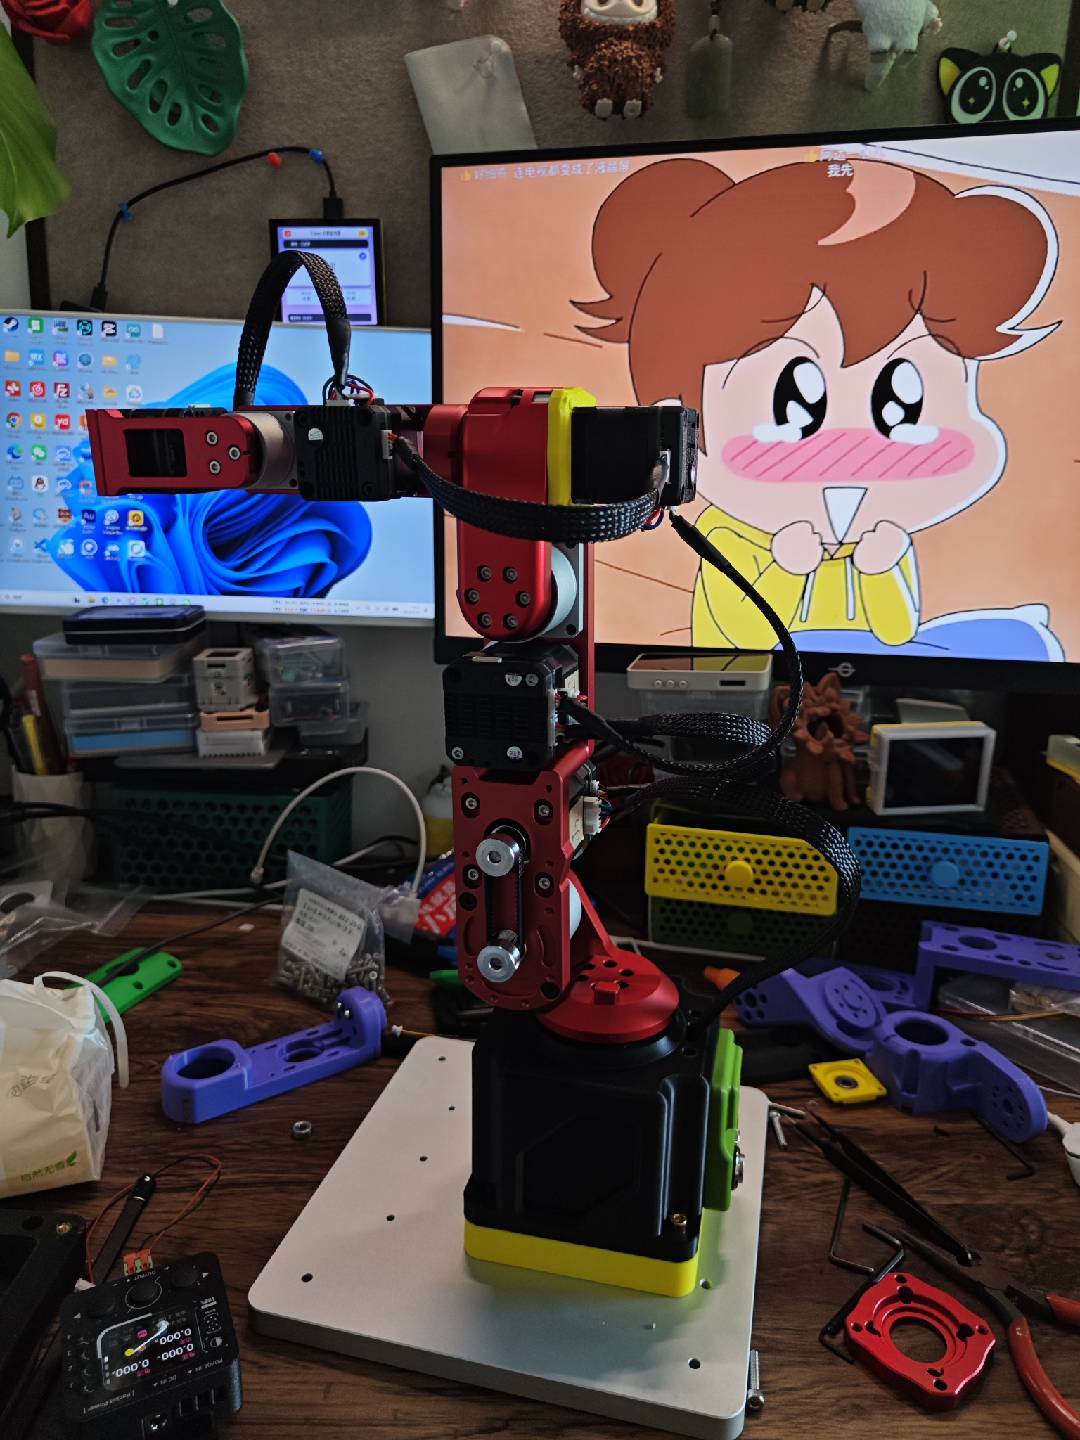
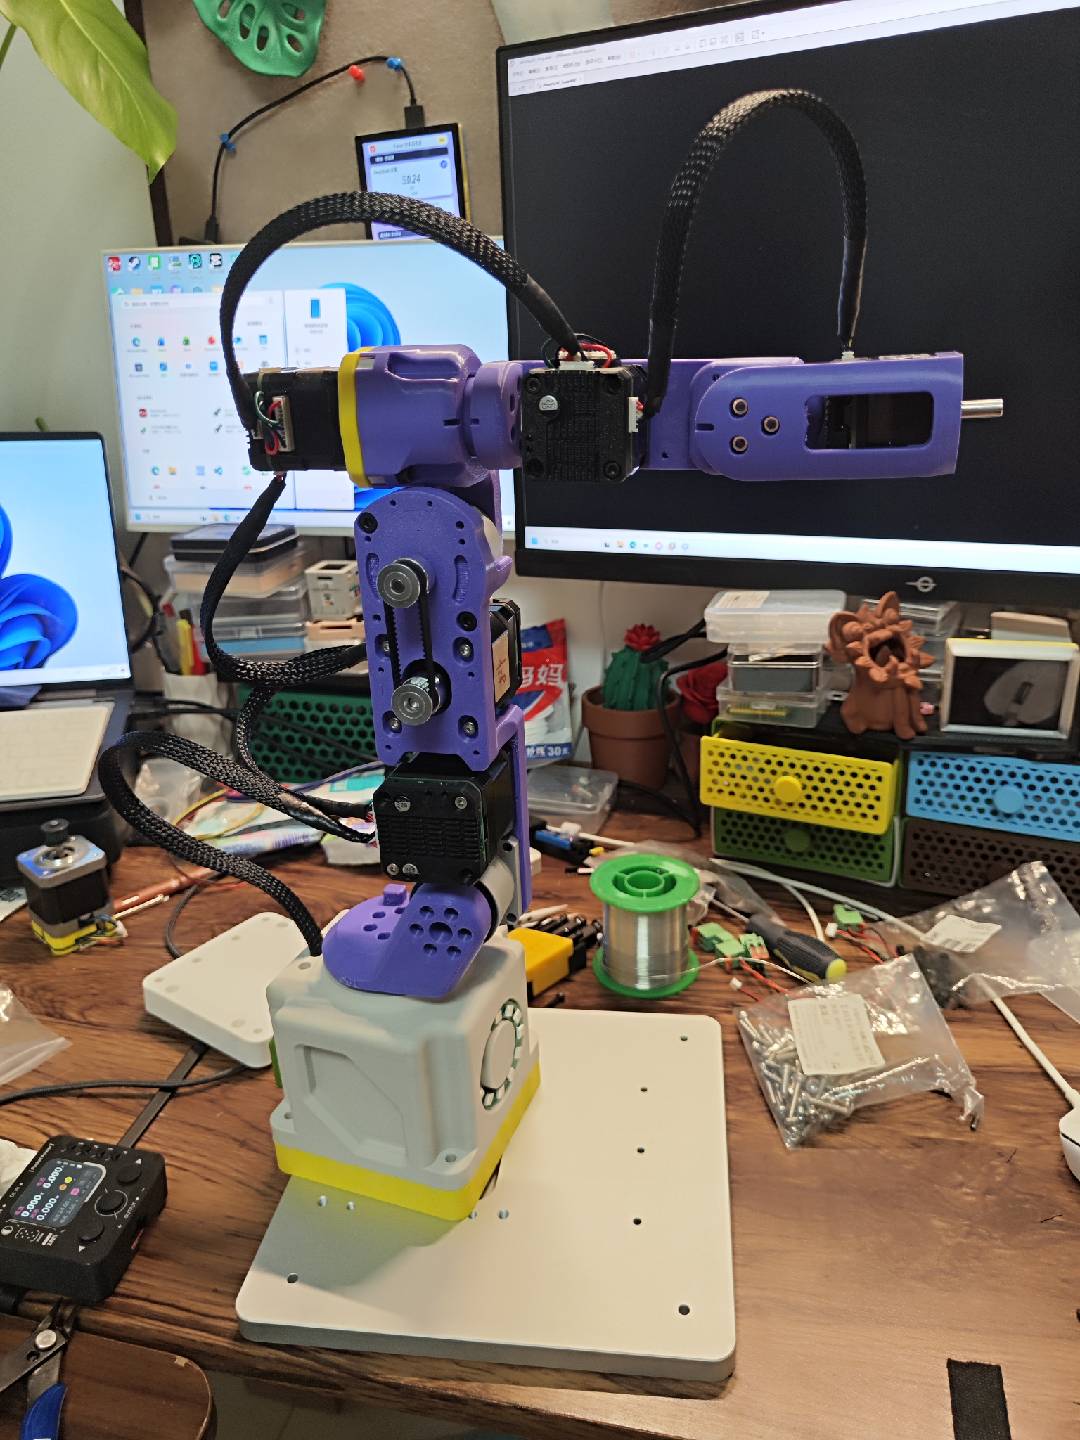
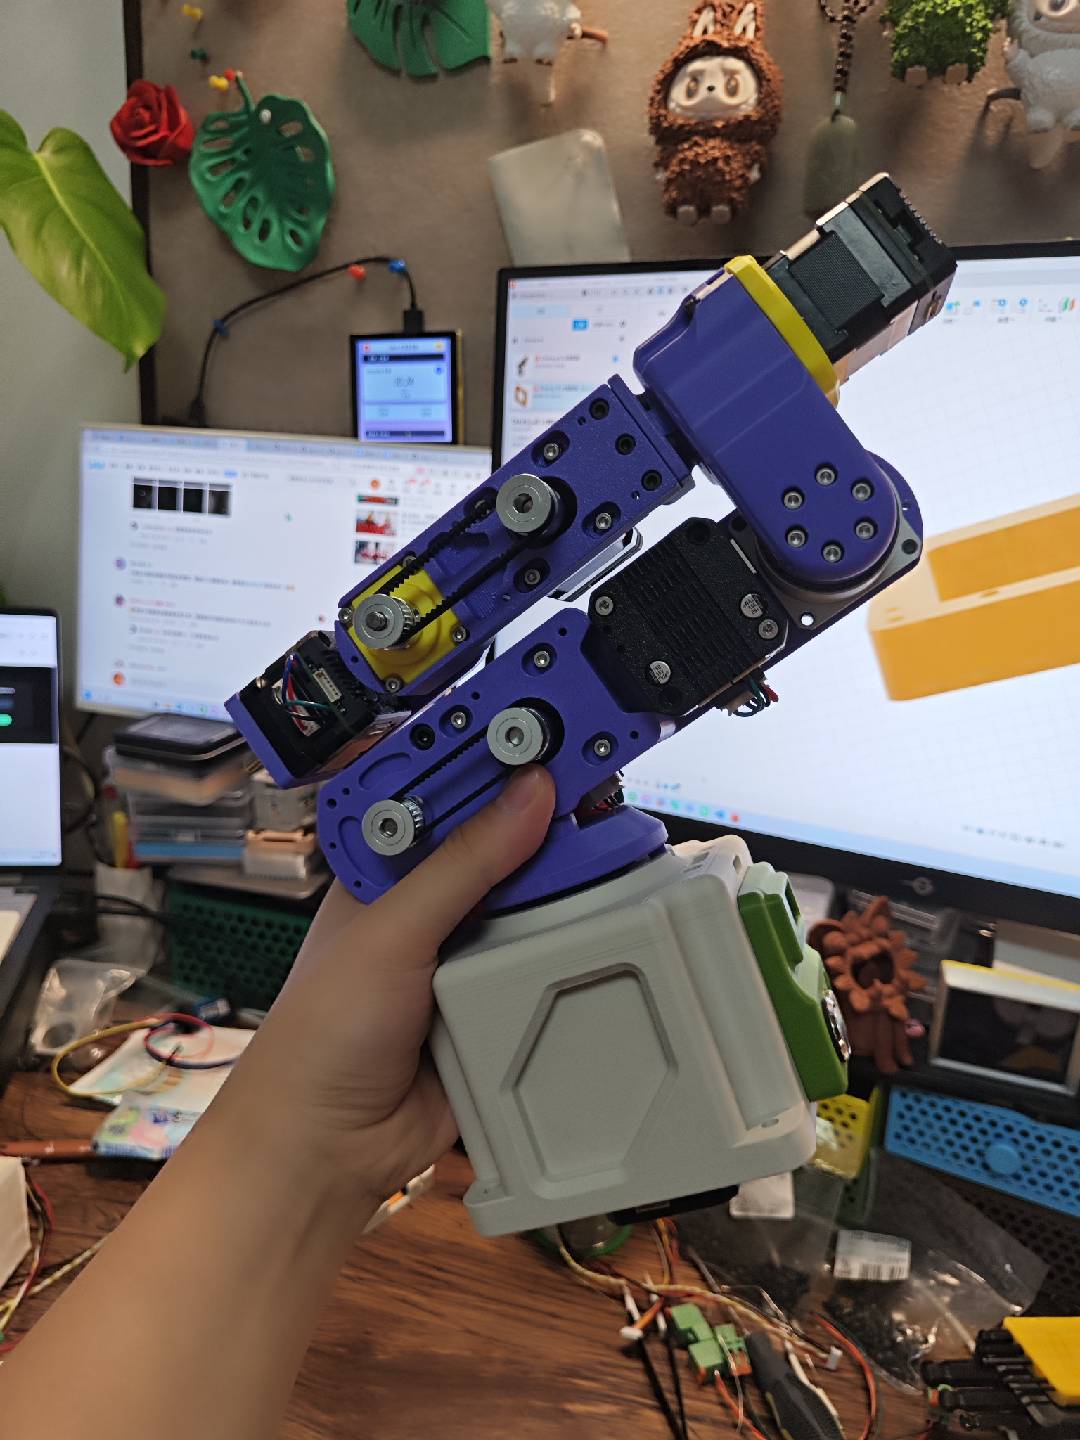
很久以前就有想要复刻dummy的想法了,但是那时候大学还没有毕业,钱包吃紧,于是还没开始就结束了。
这次刚好工作上没这么忙,也有一定固定的经济收入,加上想要学习比较前沿的VLA模型、经典运动学控制理论等,机械臂是一个非常不错的选择。作为一个完全开源的项目,dummy无论从技术含金量、性价比到生态来说都是非常值得的项目。过程中从零到一,电路布局、电机算法、结构设计、通信协议、姿态控制,对我而言都十分新颖,十分有参考意义。
That‘s enough!我大致是从国庆节那段时间开始做起的,本来想着趁着十一假期把所有需要用到的步进电机和控制板的pcb都焊接好,没想到物流和淘宝商家都放假了,等待永远在占用时间的大头(sad。后面陆陆续续做下来,一共8块pcb、6个步进电机、5个谐波减速。用pla打印了结构件验证了方案,然后因为材料刚性问题运动起来十分的抖动明显,最后换成了cnc,稳定性变得非常的好。精度还没有测试,目测还是很不错的,后续可以重复测试打一下千分表。
截至现在2026.11.12,目前已经实现了机械臂的基本功能,第一次复刻dummy,我是复刻的任同学的版本,给自己留了一些试错成本,总体花费大概在3k - 4k,开销大头主要还是在谐波减速器和cnc上。这一路上还是踩了不少坑的,打螺丝、装电机、装谐波的经历还历历在目,每次装配都手忙脚乱装配大半天,特别是换cnc的时候还要把原来装好的手子又全部拆下来,再装一次,现在闭眼都能装了(熟能生巧简直了…,其中记录了一些过程,一些tips,一些可以优化的点,后面会慢慢更新。
这个帖子主要还是为了记录学习运控相关算法、通信协议等的内容,同时后续加入深度视觉后,基于这个手子入坑一下其他更加深入的机械臂玩法:重力补偿、拖动示教、轨迹规划、柔顺、笛卡尔空间阻抗控制等等。可以期待一下嗷!
– 2026.11.12
…
写在前面
本篇文章将简述如何从零到一玩转「Dummy-Robot」。
- 机器人学导论教程视频(林沛群:https://www.bilibili.com/video/BV1v4411H7ez/
开始
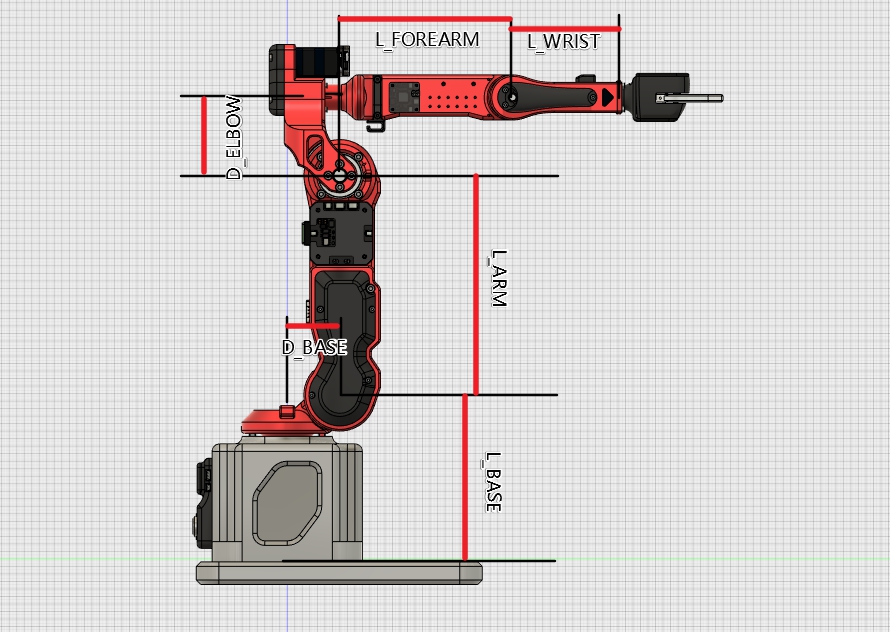
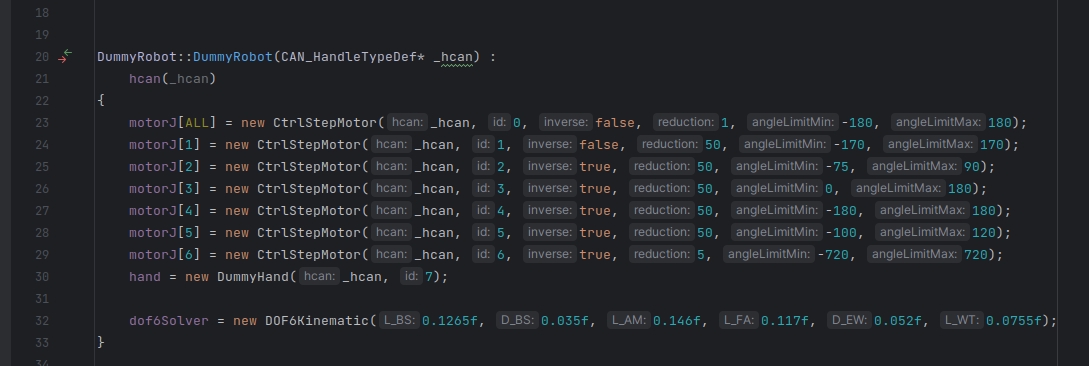
Dummy-V2的DH参数
…
写在后面
资源获取
DUMMY 机械臂 V2版本视频中展示模型全部资料,任同学整理:
链接:https://pan.quark.cn/s/48411f1e7d93
提取码:UvkP